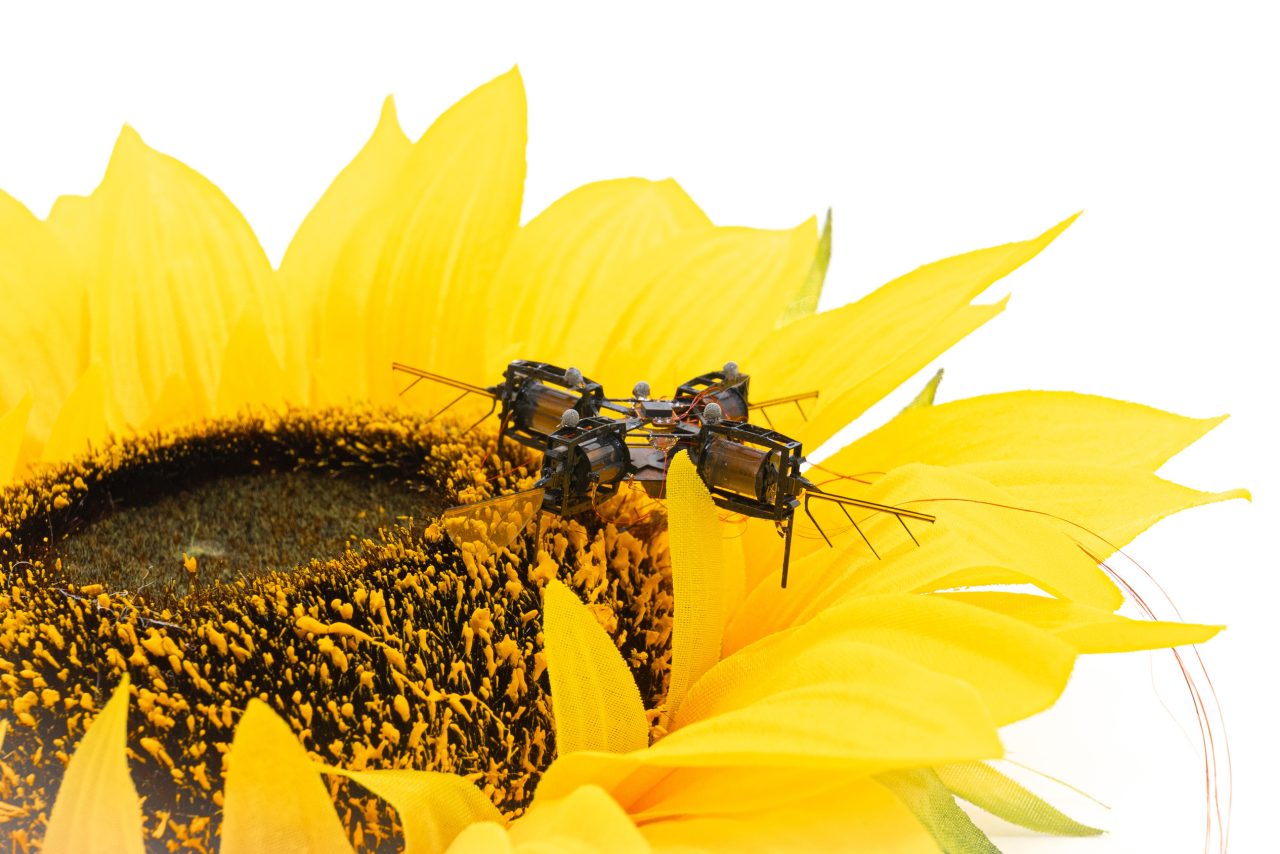

Cercetătorii de la MIT au dezvoltat un robot minuscul cu aripi oscilante, capabil să urmărească trasee complexe folosindu-și propriile sisteme de senzori și unitatea de calcul instalată la bord. Aparatul a zburat fără ajutorul unui sistem de urmărire a mișcării din laborator și a aterizat cu precizie pe o floarea-soarelui.
Roboții microscopici anteriori, inspirați de bondari și capabili să execute manevre rapide și agile, nu puteau transporta electronica necesară pentru navigare. Din acest motiv, ei depindeau de sisteme externe de camere instalate în laborator. Noua soluție reprezintă un pas important către utilizarea acestor dispozitive și în afara mediilor controlate.
În timpul demonstrației, robotul a fost alimentat încă de la o sursă externă, însă tehnologia ar putea fi folosită în viitor pentru polenizarea artificială a florilor fragile sau pentru verificarea stării plantelor. Astfel de aparate ar putea lucra în livezi și plantații de fructe de pădure, unde numărul polenizatorilor naturali a scăzut.
O capacitate de transport mai mare la dimensiuni reduse
Cercetătorii au creat anterior un microrobot cu patru aripi, acționate de mușchi artificiali moi. Datorită bătăilor rapide ale aripilor, aparatul poate executa manevre complexe, deși are aproximativ dimensiunea unei casete microscopice și cântărește mai puțin decât o agrafă de birou.
Pentru instalarea senzorilor și a computerului de bord, echipa a trebuit să mărească capacitatea de transport a robotului fără să îi reducă viteza, controlabilitatea sau rezistența la coliziuni. Cercetătorii au modificat mușchii artificiali astfel încât aceștia să fie mai mari, fără a afecta performanța generală a structurii.
Lungimea și raza actuatorilor moi au fost ajustate cu atenție. Dimensiunea lor a crescut cu 50%, iar forța totală de ridicare a robotului s-a îmbunătățit cu 46%. Raportul dintre forța de ridicare și greutate, de 1,9, i-a permis aparatului să transporte o unitate electronică de numai 244 de miligrame.
Senzori și navigare bazată pe calculul la bord
Pachetul electronic miniaturizat include un microcontroler și mai mulți senzori. Pentru determinarea poziției și a mișcării, robotul folosește o unitate de măsurare inerțială. Viteza și deplasarea laterală sunt estimate cu ajutorul unui senzor de flux optic, iar distanța față de sol este calculată de un senzor bazat pe măsurarea timpului de zbor.
Fără un sistem extern de urmărire a mișcării, robotul nu își poate determina direct poziția exactă și poate devia treptat de la traseul stabilit. Pentru a reduce această problemă, cercetătorii au conceput un algoritm care calculează rapid orientarea, viteza unghiulară și poziția aparatului, menținând în același timp necesarul de procesare la un nivel redus.
Echipa a constatat că estimarea frecventă și rapidă a poziției oferă rezultate mai bune decât un calcul mai precis, dar actualizat la intervale mai mari. Senzorii și sistemul de control au fost fixate pe un suport din fibră de sticlă, astfel încât vibrațiile robotului să nu afecteze funcționarea componentelor foarte mici.
Manevre precise și aterizarea pe o floarea-soarelui
În cadrul testelor realizate cu sistemul de calcul instalat la bord, microrobotul a plutit la diferite înălțimi și a urmărit trasee care legau puncte prestabilite. Aparatul a executat manevre rapide și precise, iar eroarea de localizare a fost de numai câțiva centimetri.
Posibilitatea polenizării artificiale a fost demonstrată prin comenzi de poziționare transmise cu ajutorul unui joystick. Robotul a zburat între mai multe plante și a aterizat cu grijă pe o floarea-soarelui. Îndeplinirea unei asemenea sarcini este dificilă chiar și atunci când este utilizat un sistem de urmărire a mișcării.
Măsurătorile au arătat că electronica reprezintă aproximativ 6% din consumul total de energie al robotului. Cea mai mare parte a energiei este folosită pentru acționarea mușchilor artificiali și a aripilor. Cercetătorii au identificat și alte modalități de reducere a consumului, care ar putea permite instalarea unor componente suplimentare, precum o cameră pentru recunoașterea obiectelor.
Următorii pași ai dezvoltării
În prezent, echipa lucrează la integrarea unei camere care ar permite robotului să recunoască autonom obiectele și să evite obstacolele. Cercetătorii urmăresc, de asemenea, instalarea unui sistem propriu de alimentare și a unei baterii, astfel încât aparatul să poată zbura fără cablu și să fie utilizat în mediul exterior.
Kevin Chen, profesor asociat în cadrul departamentului de inginerie electrică și informatică de la MIT, afirmă că aceasta este prima demonstrație în care un microrobot aerian funcționează autonom atât în privința percepției, cât și a procesării informațiilor. Datorită dimensiunilor reduse, astfel de aparate ar putea îndeplini sarcini inaccesibile roboților mai mari, de la polenizare la monitorizarea instalațiilor industriale.
La cercetare au participat specialiști de la MIT și Universitatea Cornell, alături de doctoranzi ai MIT. Proiectul a fost susținut de mai multe instituții și organizații, printre care Fundația Națională pentru Știință din Statele Unite, Biroul de Cercetări Navale, Biroul de Cercetări Științifice al Forțelor Aeriene, MathWorks și programul de burse Zakhartchenko.
Sursa: MIT.edu
Sursa foto: Credit: Courtesy of the researchers